시뮬리에션
로봇과 같은 Physical AI를 개발하고 검증할 수 있도록 현실과 유사한 가상환경을 구축하고 시뮬레이션하는 플랫폼임!
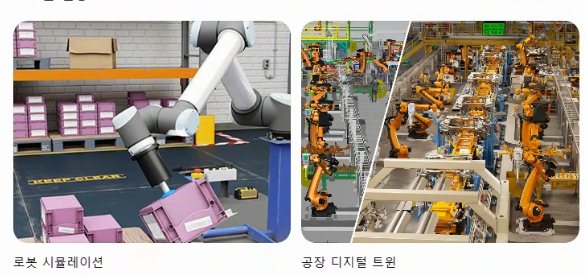
Omniverse는 로봇 학습만을 위한 기술은 아니고 크게 세 가지 목적으로 활용됨.
-
로봇 AI 학습: 가상환경에서 로봇이 물건을 집거나 이동하는 행동을 반복적으로 학습
-
로봇 동작 검증: 학습한 로봇이 장애물을 피하거나 안전하게 동작하는지 테스트
-
디지털 트윈: 실제 공장이나 물류창고를 가상으로 구현해 설비 배치와 생산 효율 등을 검증
여기서 구분해야 할 건:
-
Omniverse: 가상환경과 시뮬레이션을 구축하는 기반 플랫폼
-
Isaac Sim: Omniverse 기반으로 로봇 시뮬레이션을 수행하는 도구
-
Isaac Lab: 시뮬레이션 환경을 활용해 로봇 AI를 학습시키는 프레임워크
즉, 현실에서 로봇을 수만 번 움직여 학습시키기 어려우니까, 가상환경에서 먼저 학습하고 테스트하는 데 활용하는 것.
그리고 이 기술은 NVIDIA가 추진하는 Physical AI 분야의 핵심 기반 중 하나임.
'TIL' 카테고리의 다른 글
| 쿠베에 GPU 꽂아도 바로 못 쓰는 이유 (0) | 2026.10.27 |
|---|---|
| OpenTelemetry + Tempo 분산 추적 검토 (0) | 2026.10.26 |
| NFS 지연 회고록 (0) | 2026.10.13 |
| 텔레그램 장애 알림에 AI 로그 분석 붙여보기 (0) | 2026.10.08 |
| Prometheus + OpenSearch에 AI 붙여서 운영 분석해보기 (0) | 2026.09.17 |